


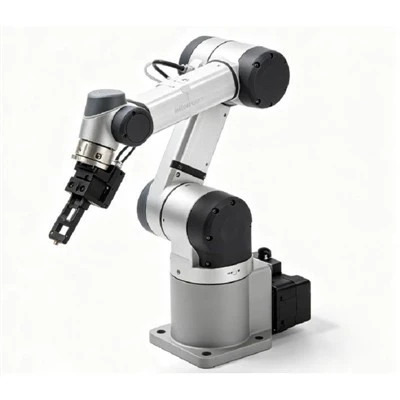
メカニカルアシストマニピュレーター
メカニカルアシストマニピュレーターは、オペレーターが最小限の身体的労力で産業用ワークピースを持ち上げ、移動、回転、傾斜、位置決めするのに役立ちます。このシステムは、多関節メカニカル アーム、正確な空気圧バランス、ワーク固有のグリップ固定具を組み合わせることで、全負荷重量をサポートしながら、反復的な取り扱い作業中にオペレータが直接制御できるようにします。{1}
技術仕様
|
パラメータ |
基準能力範囲 |
|
ペイロード容量 |
15kg – 500+kg |
|
作業半径 (リーチ) |
最大3,500mm |
|
垂直ストローク |
1,200mm~2,200mm |
|
エア供給圧力 |
0.5~0.7MPa |
|
主な材質 |
構造用鋼 / 高強度アルミニウム |
|
回転角度 |
360 度の主軸 / 最大 180 度のエンドエフェクタ- |
代表的な用途
CNC マシンのロードとアンロード
タスク: 未加工の鋳物をパレットから立型または横型マシニング センターに移します。
取り扱い手順: 持ち上げる → 持ち上げる → エンクロージャに手を伸ばす → 治具上で正確に位置決めする → クランプする。
設計要素: リーチ半径、ドア開口部クリアランス、および切りくず/クーラント耐性。
自動車および機器の組み立て
タスク: 重量コンポーネントを移動または固定のシャーシ ラインに配置します。
取り扱い順序: 持ち上げ → 水平移動 → 90 度傾斜/回転 → 微調整 → 固定。
設計要素: 方向ロックアウト、位置合わせ公差、および人間工学。
生産ステーションライン移管
タスク: -隣接するコンベヤーまたは作業セル間での部品の高頻度の再配置。
処理シーケンス: リフト → 迅速な移動 → 制御された降車。-
設計要素: サイクル時間の効率、連続的な空気の流れ、および広い動作エンベロープ。
主要な構成の概要
|
アイテム |
システム構成オプション |
|
製品タイプ |
産業用メカニカルアシストマニピュレーター |
|
操作方法 |
空気圧による持ち上げ補助を備えた手動ガイド |
|
バランシングシステム |
精密な空気圧カウンターバランス |
|
アーム構成 |
剛体多関節アーム / ケーブル駆動の垂直ストローク- |
|
取り付けオプション |
床-柱設置 / オーバーヘッド吊り下げ / レール-設置オーバーヘッド |
|
エンドエフェクター |
用途-に合わせてカスタマイズされたグリップ治具 |
|
主な処理機能 |
3D 空間リフティング、水平移動、連続回転、制御された傾斜 |
メカニカルアシストマニピュレーターを使用する理由
何度も手作業で重いものを持ち上げる必要がなくなり、身体への負担が軽減されます。
最終位置決め時の制御と精度が向上します。
オペレータが疲労することなく、高頻度の転送操作をサポートします。-
人間のオペレーターが複雑な操作タスクに直接関与し続けることができます。
中核となる動作原理
グリップ:カスタム エンド エフェクターは、専用の機械式、空気圧式、または真空式のクランプ機構を使用してワークピースにしっかりと係合します。
バランス:空気圧システムは、カウンターバランス トルクを適用して負荷の総重量を中和します。{0}
ガイド:オペレータは最小限の身体的労力で、部品をターゲット パスに沿って楽にガイドします。
位置:このシステムにより、機械、治具、梱包ラインへの高精度な位置合わせが可能になります。{0}
統合された安全機能
空気供給フェイルセーフ保護:{0}}システム内の空気圧を保持し、圧縮空気の供給が突然中断された場合でも負荷の低下を防ぎます。
バッファーリザーブタンク:統合されたエアレシーバタンクは、エア供給が停止した場合に緊急用の空気圧動力を提供し、ワークピースを安全に降下させます。
低圧警告:-システム圧力が動作しきい値を下回ると、音声/視覚による安全警告がトリガーされます。
誤操作インターロック:負荷が空中に吊り下げられているときに、ワークピースが誤って解放されるのを防ぎます。-
安全ブレーキシステム:機械式パークブレーキとモーションブレーキは、アイドル時または停電時にアームをしっかりと保持します。
見積に必要な申請データ
アプリケーションを評価し、正確な技術提案を提供するには、次の詳細を提供してください。
ワークデータ:重量、2D/3D図面、材質、表面状態、重心。
モーションパス:-乗車高さ、降車高さ、-到達範囲の合計半径、必要な回転 / 傾斜角度。
ワークステーションのレイアウト:床面積の寸法、天井高さのクリアランス、既存の構造、圧縮空気の利用可能性。
タスクの処理
CNC マシンのロードとアンロード:パレット、ワークステーション、マシンベッド間で部品を安全に高精度に搬送します。
組み立て:繰り返しのコンポーネントをサポートして位置決めすることで、オペレーターの疲労を軽減し、組み立て精度を維持します。
生産移管:隣接する製造セル間で重量物をスムーズに移動します。
コンポーネントの回転:加工、検査、または梱包の前に部品の向きを変更します。
メンテナンスの取り扱い:整備中に重機コンポーネントを持ち上げて調整する技術者を支援します。
カスタム グリッパーとエンドエフェクターの統合-
エンドエフェクタは、マニピュレータとワークピースの間の重要な機械的インターフェイスとして機能します。標準およびカスタムのグリップ方法には次のものがあります。
外部/内部クランプ:部品の形状に合わせた空気圧または機械式ジョー
真空および磁気リフター:板金、平らな表面、または非多孔質部品用-
フックと穴の係合:専用のピン拡張またはリフティング ポイント固定具-
動力付きの回転装置とティルター:空気圧アクチュエータ-駆動の 90 度 /180 度回転および傾斜モジュール
よくある質問
人気ラベル: 機械アシスト マニピュレーター、中国機械アシスト マニピュレーター メーカー、工場, ボルトで固定されたマニピュレータアーム, カム駆動マニピュレータアーム, DCアクチュエータ駆動マニピュレータアーム, マニピュレーターアームのメーカー, ねじ駆動式マニピュレーターアーム, 風力エネルギーマニピュレーターアーム
上一条
無あなたはおそらくそれも好きでしょう



お問い合わせを送る