


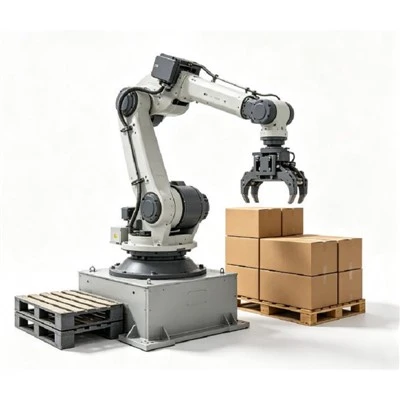
袋パレタイジングロボット
バッグ パレタイジング ロボットは、充填されたバッグをインフィード コンベアから自動的に取り出し、事前にプログラムされた積み重ねパターンに従ってパレット上に正確に配置します。{0}
このシステムは、重負荷の-最終ライン包装--向けに設計されており、セメント、肥料、動物飼料、穀物、小麦粉、化学薬品、プラスチック樹脂などの-ドライバルク産業-全体で、継続的で一貫性の高いパレタイジングを実現します。スタンドアロンのロボット セルとして供給することも、バッグ コンベア、空パレット ディスペンサー、全パレット排出コンベア、ストレッチ ラッピング システムを備えた完全な包装ラインに完全に統合することもできます。-
技術仕様
|
パラメータ |
仕様・範囲 |
|
ロボットの種類 |
4軸または6軸の産業用多関節ロボット |
|
ペイロード容量 |
80 ~ 250 kg (バッグ + グリッパーの重量に基づいて選択) |
|
ロボットリーチ |
1,700 ~ 3,100 mm (モデルによる) |
|
バッグ取り扱い重量 |
1袋あたり10~50kg |
|
バッグの寸法 (長さ×幅×高さ) |
長さ: 400–1,000 mm |幅: 250–600 mm |高さ:80~250mm |
|
スループット容量 |
最大 600 ~ 1,200 袋/時間 (アプリケーションに応じて) |
|
パレットパターン |
パラレル/クロス/インターロッキング/カスタム |
|
最大。パレットの高さ |
最大2,200mm(パレット含む) |
|
グリッパタイプ |
メカニカルクランプ / バキューム-アシスト / コンビネーション / カスタム |
|
制御システム |
PLC + ティーチペンダント / HMI タッチスクリーン |
|
ドライブと電源 |
サーボ-制御|380V / 415V / 480V(三相50/60Hz) |
|
圧縮空気 |
0.6~0.8MPa(清浄乾燥空気) |
主要な産業上の利点
重労働を排除:25 ~ 50 kg の袋の持ち上げを完全に自動化し、職場での怪我や疲労を大幅に軽減します。
一貫性のあるきちんとしたスタッキング:コンピュータによる配置により、厳しい公差と均一なパレット設置面積が維持され、トレーラーの積載が最適化されます。
予測可能な継続的な出力:目標の生産速度で継続的に稼働し、人間によるダウンタイムやシフト速度の変更を排除します。
柔軟なマルチレシピストレージ:{0}HMI タッチスクリーンを介して、さまざまなバッグ サイズとスタッキング プロファイルを直接切り替えることができます。
シームレスな自動化の拡張:上流の重量チェッカー、リジェクトコンベア、自動パレットディスペンサー、ストレッチラッパーと簡単に接続できます。
産業用途
肥料工場:50 kg の PP 織袋を連続的にパレタイジングするために設計された、-耐久性、耐腐食性-の高いコンポーネント。
セメントおよび建材:過酷な条件下で重くて密度の高いバルブバッグを取り扱うことができる、頑丈な-防塵{1}}密閉セットアップ。
動物飼料および穀物施設:さまざまな袋の充填物、柔らかい形状、複数の製品の包装ラインに対応する柔軟なグリップ オプション。-
化学薬品とプラスチック:-パレットの均一な安定性が必要なプラスチック樹脂袋や微粉末コンテナを扱う高精度スタッカー。
運用ワークフロー
袋の供給と分離:密封または縫製された袋は、上流の処理からパレタイジング インフィード コンベアに移動し、製品の間隔と流れが調整されます。
バッグの位置:統合されたガイド レール、ストップ、または配向コンベアが各袋を直角にし、ピックの正確な位置合わせを保証します。
ロボットによるピッキング:ロボットは、アーム端ツール(EOAT/グリッパー)をバッグの上に配置し、材料と重量のダイナミクスに基づいて安全にバッグを固定します。{0}{1}
転送とスタッキング:ロボット コントローラーの誘導に従って、アームが袋を持ち上げてパレット上に移し、定義されたパターンに従って各ユニットを置きます。
層形成:バッグは、層が完成するまで計画的に配置されます。層構成はバッグの設置面積とパレットの寸法によって異なります。
パレット全排出:目標のパレット高さに達すると、完成したパレットは動力付きローラー/チェーンコンベヤーを介して下流のオプションのストレッチラッパーまたはストレッチフーダーに移送されます。
アーム ツーリング/グリッパー オプションの端--
メカニカルクランプグリッパー:PP織袋、クラフト袋、重工業用袋に最適です。底部のサポートフィンガー機構により、バッグが裂ける危険がなく、安全に輸送できます。
真空-補助グリッパー:粉塵が制御された条件下で、滑らかで非多孔性の袋表面(PE または厚手のフィルム袋)-に推奨します。-
複合/ハイブリッドグリッパー:機械的グリップと上部の真空カップを組み合わせて、かさばる、移動する、または緩く充填されたドライバルクバッグに最大限の安定性を提供します。
カスタマイズされた EOAT:サイクルごとに複数の袋をピッキングする、粉塵の多い産業環境、または特殊なパレットのセットアップ向けに設計された特殊な設計。{0}
パレタイジングパターン
平行パターン:袋が均一に並んでいます。層の重なりが厳密に必要とされない均一な袋に最適です。
クロスパターン:バッグの方向は層間で 90 度交互になり、隣接するバッグを結び付け、スタックの完全性を高めます。
連動パターン:フォークリフトの移動や輸送中に個々のバッグがずれたり滑ったりしないように設計されたオーバーラップレイアウト。
カスタムレシピ:非標準のバッグ形状、バッグフラットナー出力、可変層数に合わせて調整された、完全にカスタマイズ可能なスタッキング シーケンス。{0}}
カスタマイズデータ
正確な技術提案とサイクルタイムのシミュレーションを生成するには、次の詳細を準備してください。
バッグパラメータ:材料の種類、充填されたバッグの寸法 (長さ x 幅 x 高さ)、充填された重量の範囲、バッグの表面状態 (滑らか/埃っぽい/緩い)。
生産要件:必要な処理量 (袋/時間)、勤務シフト期間、製品バリエーションの数。
パレット仕様:パレットの寸法、最大積み重ね高さ制限、推奨される層レイアウト。
工場の敷地条件:フロアレイアウト/図面、天井の高さ、コンベアの送り込み高さ、電圧/周波数の規格。
よくある質問
人気ラベル: バッグパレタイジングロボット、中国バッグパレタイジングロボットメーカー、工場, SCARA産業用ロボット
上一条
無あなたはおそらくそれも好きでしょう




お問い合わせを送る