


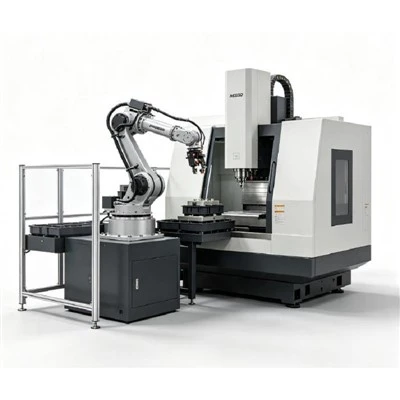
マルチ-マシンの積み下ろしロボット
マルチマシン テンディング システムは、単一セル内の複数の CNC マシンで 1 台の産業用ロボットを共有するため、各ステーションに専用ロボットを設置する必要がなくなります。{0}}
1 台の CNC マシンが加工サイクル中に、ロボットは完成した隣接するマシンにサービスを提供します。機械のステータス、動き、マテリアルハンドリングの優先順位は、中央制御アーキテクチャを通じて完全に同期されます。
技術仕様
|
パラメータ |
参考仕様 |
|
ロボットの種類 |
産業用多関節ロボット |
|
軸のオプション |
4軸 / 6軸 |
|
ペイロードオプション |
50kg / 100kg / 210kgまで |
|
作業半径 |
適用可能な構成では最大約 2732 mm |
|
再現性 |
ロボット機種により最大約±0.08mm / ±0.15mm |
|
保護クラス |
適用可能な構成では最大 IP63 |
|
インストール |
床-設置またはリニア-レール-設置 |
|
CNC構成 |
マルチマシン、アプリケーション依存 |
|
駆動方式 |
サーボモーター駆動 |
|
コントローラ |
産業用ロボットコントローラー+PLC |
主な利点
設備投資の削減:1 台のロボットで複数のマシンにサービスを提供すると、専用の単一マシンのロボットと比較して、ハードウェアと設置のコストが大幅に削減されます。{0}}
ロボットの稼働時間の最大化:ロボットは、機械の稼働中に他のステーションで生産的なハンドリングタスクを実行するため、ロボットのアイドル時間を排除します。
一貫した部品の品質とタイミング:自動化されたロード/アンロード サイクルにより、オペレータによるばらつきが排除され、一貫した位置決めの再現性が確保されます。
一元的な生産管理:機械のステータス、ロボットの動作、安全インターロック、優先キューは、1 つの統合制御システムの下でシームレスに管理されます。
オペレーターの疲労の軽減:シフト担当者は、継続的な手作業による資材の取り扱いから解放され、品質管理、ツール交換、セルの監視に集中できます。
産業用途
自動車部品:シャフト、ハブベアリング、ギアブランク、ブレーキディスク、エンジンブラケット。
精密工学および産業部品:バルブボディ、油圧ブロック、ポンプハウジング、フランジ、ブッシュ。
航空宇宙とエネルギー:精密継手、タービン部品、構造ハウジング。
医療機器製造:インプラントブランク、精密機器本体。
システムアーキテクチャ
コアオートメーション:産業用ロボット、多軸コントローラ、中央 PLC システム、機械-ロボット通信インターフェース
アーム ツールの端-:{1}:カスタムの空気圧式、電動式、または磁気式グリッパー (シングルまたはダブル)
部品取り扱いステーション:未加工部品のロード ステーション、完成品-のアンロード ステーション、および位置決め治具
安全性とセンシング:安全柵、ドアインターロック、部品検出センサー、グリッパー状態監視
オプションのモジュール:直線移動軸、部品洗浄(エアブローオフ)、寸法検査、ビジョンガイド、選別装置
運用ワークフロー
選び出す:ロボットは、パレット、トレイ、ラック、またはコンベアから生のワークピースをピッキングします。
ハンドシェーク:CNC は「サイクル完了」信号を送信します。ロボットは安全インターロックを確認し、機械に入ります。
交換:完成した部品をチャック/治具からアンロードし、生のワークピースをロードします。 (注: ダブル グリッパーは、この交換を 1 つのエントリで実行します)。
検証と開始:部品の着座検出により、正しい位置が確認されます。加工サイクルが開始され、ロボットがそのエリアを片付けます。
次の駅:ロボットは完成した部品をアンロード/検査ステーションに搬送し、サービスを要求する次の機械に移動します。
一般的なマルチ-CNC レイアウト構成
2台セル(CNC 1 ← ROBOT → CNC 2)
最適な用途: ロボットの固定範囲内にある中程度の加工サイクルタイムの機械。
一般的な用途: 2 台の CNC 旋盤、2 台の立型マシニング センター (VMC)、または旋削{0}}と-の複合ライン。
3台のセル(CNC 1 ← ROBOT → CNC 2 → CNC 3)
最適な用途: CNC 加工サイクルが長くなり、ロボットに十分な移動量と整備ヘッドルームが与えられます。
レイアウト: 固定マウント ロボットの周囲に円形または半円形の配置。{0}{1}{1}
4-マシンセル (CNC 1 - CNC 2 - ロボット + リニアレール - CNC 3 - CNC 4)
最適な用途: 大量の施設または広い間隔で配置された機械。-
特徴: 7 番目の-軸の直線移動レールは、直線レイアウト全体でロボットの動作範囲を動的に拡大します。
グリッパー システムとアーム端ツール--
グリッパーは、部品の形状、表面の感度、プロセスの要求に基づいてカスタマイズされます。
空気圧グリッパー:鉄および非鉄金属部品用の標準的で堅牢なソリューション。-
電動グリッパー:プログラム可能なストローク、位置、把握力制御により、繊細な部品やさまざまな部品に対応します。
磁気グリッパー:平らな鉄製コンポーネント、プレート、またはブランクに最適です。
ダブルグリッパー:未加工部品と完成部品を同時に保持し、ドアを開けて交換する時間を最大 50% 短縮します。{0}
カスタムジョーデザイン:不規則な鋳物や研磨面に合わせてカスタマイズされた接触パッド、V{0}} ブロック、輪郭のあるフィンガー。
技術プロジェクトの評価
カスタマイズされたレイアウトの提案、サイクル タイムのシミュレーション、商用見積もりを受け取るには、次の技術的な詳細を提供してください。
CNC マシンの仕様:ブランド、正確なモデル、コントローラのタイプ、ドア開口部の寸法、および現在のチャッキング/治具のセットアップ。
ワークピースパラメータ:部品図面 (2D/3D)、寸法、未加工/完成重量、材料、および表面拘束。
生産サイクルの指標:部品ごとの加工時間、現在の手動ロード/アンロード時間、および目標日次生産量。
工場レイアウト計画:機械の間隔、利用可能な床面積、オペレーターのアクセス通路を示す 2D フロア レイアウト。
よくある質問
人気ラベル: マルチ-マシンの積み下ろしロボット、中国のマルチ-マシンの積み下ろしロボット メーカー、工場, SCARA組立検査ロボット
あなたはおそらくそれも好きでしょう




お問い合わせを送る