


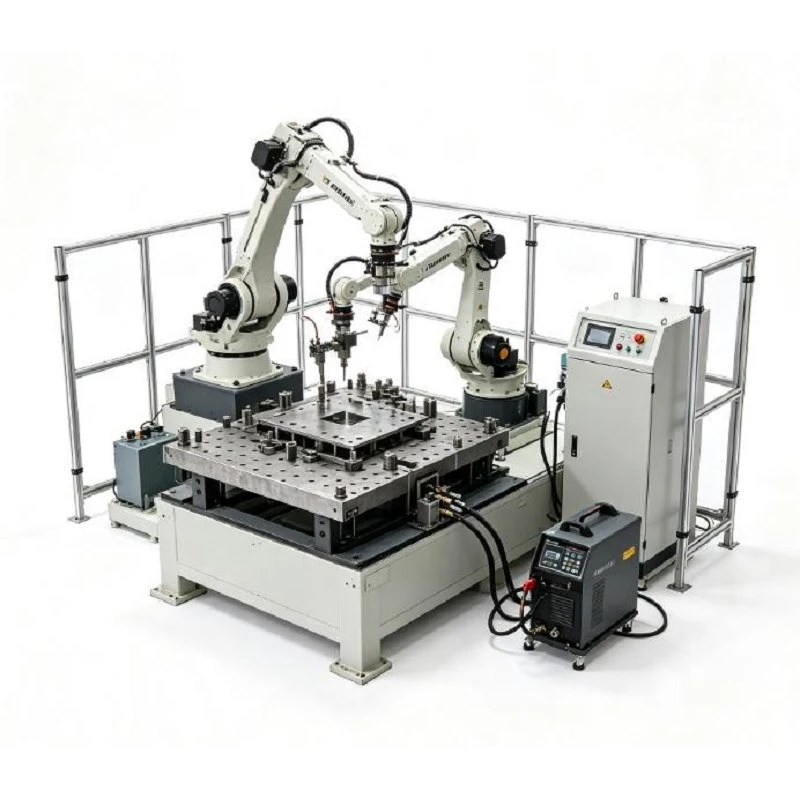
ロボット溶接ワークステーション
統合ロボット溶接ワークステーションは、高い再現性、厳しい溶接公差、最大のアークオン時間を必要とするメーカー向けに設計された完全に自動化されたターンキーセルです。{0}}
当社は、スタンドアロンのコンポーネントを提供するのではなく、{0}ロボット、電源、ワークポジショナー、精密治具、安全インターロック、セル制御-のエコシステム全体を、お客様の特定の生産要件に合わせて調整された同期ユニットとして機能するように設計します。
主な仕様
|
パラメータ |
代表的な範囲 |
|
ロボットのペイロード |
6~25kg |
|
ロボットリーチ |
1,400~2,000mm |
|
再現性 |
約±0.05~0.08mm |
|
溶接工程 |
ミグ / マグ / CO₂ |
|
溶接電流 |
350–500 A |
|
ポジショナ容量 |
250~1,500kg |
|
ポジショナーの回転 |
360 度連続またはプログラム可能 |
|
ポジショナーの傾斜 |
モデルに応じて最大±90度 |
|
治具 |
専用 / モジュラー / カスタマイズ |
|
セルのレイアウト |
シングルステーション / デュアルステーション |
|
シームトラッキング |
オプション |
|
トーチのクリーニング |
オプション |
|
リニアロボット軸 |
オプション |
主な利点
再現可能な品質:移動速度、トーチ角度、入熱の変動を排除します。
360 度のアクセシビリティ:6- 軸ロボットとポジショナーの組み合わせは、複雑なアセンブリの多面溶接に簡単に到達します。
労働依存の軽減:オペレーターは、肉体的に厳しい溶接作業から、監視、荷重、品質検査へと移行します。
マルチ-プログラムの柔軟性:何百ものプログラムを保存します。モジュール式治具を切り替えて新しいプログラムを選択するだけで、1 台のワークステーションで複数の製品モデルを処理できます。
最大化されたアーク-時間どおり:デュアル ステーション設定では、ロボットがステーション A を溶接し、オペレータがステーション B を降ろしたり積み込んだりするため、待ち時間が実質的になくなります。
代表的な用途
構造および重機:機械ベース、鉄骨フレーム、ブーム、機器サポート。
自動車および輸送:シャーシブラケット、サスペンションサポート、排気コンポーネント。
農業機械:フレーム、アタッチメント、管状構造、リンケージ。
産業および一般金属製造:パイプアセンブリ、フランジ、メタルラック、エンクロージャ、管状家具。
包括的なサブシステムの統合
6軸多関節溶接ロボット:複雑な 3D パスに沿ってトーチの方向を制御し、複雑なジョイント構成にマルチアングルでアクセスできるようにします。-
溶接電源とトーチ:アークパラメータ、電圧、電流、ワイヤ送り速度を調整します。空冷式または水冷式{{0}トーチ-のセットアップで利用可能です。
サーボポジショナー:アセンブリを動的に回転または傾けて、ビードの外観と溶け込みを最適化するために、溶接が平坦または水平の位置で実行されるようにします。
精密溶接治具:コンポーネントを正確に位置決めしてクランプし、熱変形を防ぎ、ロボットツールの中心点に対する再現性のある位置合わせを保証します。
セントラルロボットコントローラー:自動溶接シーケンスを実行しながら、ロボットとポジショナの間で多軸の動きを同期させます。-
統合された安全保護:連動した周囲フェンス、緊急停止、安全カーテン、およびオプションの統合ヒューム抽出フードによってオペレーターを保護します。
運用ワークフロー
ワークの積載:オペレータは未加工の金属コンポーネントを治具に配置し、難しい位置決めポイントと基準ピンに対して位置合わせします。
ワーククランプ:トグル クランプ、空気圧シリンダ、または油圧クランプはアセンブリを所定の位置に固定して、部品の位置を維持し、溶接中の熱膨張を制御します。
共同検証 (オプションのセンシング):指定されている場合、タッチ センシングまたはレーザー光センサーが開始点の位置を確認し、入ってくる原材料のわずかな寸法の変動を補正します。{0}}
調整された溶接の実行:ロボットはアークを開始し、プログラムされた軌道をたどりますが、ポジショナーはワークピースを動的に傾斜または回転させて最適なトーチ角度を維持します。
サイクルの完了とステーションのメンテナンス:溶接が完了すると、ロボットはホームポジションに戻ります。このシステムは、アンローディング前にトーチ リーミング、スパッタ防止スプレー、ワイヤ トリミングを自動的に実行できます。-
オプションの自動化アップグレード
モジュール式アドオンを使用してワークステーションの生産性とプロセスの自律性を強化します。-
レーザーシームトラッキング:-リアルタイムの光学式ジョイント トラッキングにより、取り付けギャップや部品のばらつきを補正します。-
タッチセンシング:溶接ワイヤまたはガスカップを使用して、アーク点火前に部品の位置を特定します。
自動トーチクリーナー&ワイヤーカッター:ノズルの寿命を延ばし、信頼性の高いアーク始動を保証します。
統合されたヒューム抽出フード:中央集塵システムに接続して、作業現場の空気をよりクリーンにします。
-ツーリング プレートのクイックチェンジ:多品種少量生産での迅速な治具交換が可能になります。{0}{1}{1}
エンジニアリングの実行: 図面からターンキーセルまで
ワークの評価:2D/3D CAD モデル、材料の厚さ、接合部のアクセス、サイクル タイム目標のエンジニアリング評価。
セルとキネマティクスの構成:最適なロボット モデル、ポジショナーのペイロード、電源、セルの設置面積を選択します。
カスタム フィクスチャ ツール:信頼性の高い部品の位置決めを実現するエンジニアリング専用のロケートおよびクランプ治具。
オフラインプログラミングとシミュレーション:到達可能性、衝突チェック、サイクルタイムの最適化をシミュレートします。
工場受け入れテスト:出荷前にドライラン、機械的検証、サンプル生産溶接を実行します。
オンサイトでの設置とトレーニング:{0}最終的な試運転、安全性の統合、およびオペレーターのプログラミングトレーニング。
よくある質問
人気ラベル: ロボット溶接ワークステーション、中国ロボット溶接ワークステーションメーカー、工場, 小型パレタイジングロボット
あなたはおそらくそれも好きでしょう


お問い合わせを送る