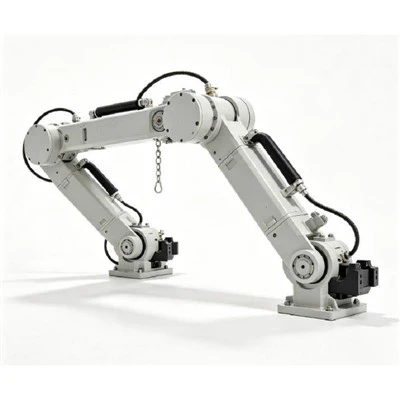
ちょっと、そこ!マニピュレーター アームのサプライヤーとして、私はフォース フィードバックがこれらの驚くべき機器にもたらす信じられないほどの影響を直接見てきました。それでは、早速、マニピュレーター アームにおいてフォース フィードバックが非常に重要になる理由について話しましょう。
フォースフィードバックとは何ですか?
まず、知らない人のために説明すると、力フィードバック (触覚フィードバックとも呼ばれる) は、マニピュレーター アームの操作者がアームが環境と相互作用する際に経験する力や感覚を感じることを可能にするテクノロジーです。機械を通してオペレーターに触覚を与えるようなものです。
マニピュレーター アームが動作しているときは、重い物体を持ち上げたり、表面を押したり、狭い空間を移動したりするなど、あらゆる種類の抵抗に遭遇する可能性があります。フォース フィードバック システムはセンサーを使用してこれらの力を検出し、対応する信号をオペレーターに送り返します。これはコントローラーまたは特殊なインターフェイスを介して行うことができ、オペレーターはアームの端で何が起こっているかを物理的に認識できます。
精度と制御
マニピュレーター アームにおけるフォース フィードバックの最大の利点の 1 つは、それが提供する精度と制御です。フォース フィードバックがなければ、オペレーターは加えられる力の量については基本的に盲目的に飛行することになります。力が強すぎて作業対象物に損傷を与えたり、力が不十分で作業を完了できなかったりする可能性があります。
たとえば、を使用しているとします。空気圧マニピュレータ アーム繊細な電子部品の組み立てに。フォース フィードバックを使用すると、コンポーネントを持ち上げたり配置したりするときにどの程度の圧力がかかっているかを正確に感じることができます。これにより、リアルタイムで微調整を行うことができ、各コンポーネントが細心の注意と正確さで取り扱われることが保証されます。
産業環境では、このレベルの制御により製品品質の大幅な向上につながる可能性があります。エラーややり直しの可能性が減り、最終的には時間と費用が節約されます。自動車の組み立て、エレクトロニクス製造、食品加工のいずれにおいても、マニピュレーター アームによって加えられる力を正確に制御する機能は、状況を大きく変えるものです。
安全第一
安全性は、フォース フィードバックが発揮されるもう 1 つの重要な側面です。多くの業界では、マニピュレーター アームは重量物や危険物を扱うために使用されています。フォース フィードバックがなければ、オペレータはアームや扱っている物体に過剰な力がかかっていることに気づかない可能性があります。アームグリップから物が滑り落ちたり、アーム自体が破損したりする事故の原因となります。
フォース フィードバックは、何か異常がある場合にオペレーターに警告することで、追加の安全層として機能します。たとえば、アームが予期せぬ障害物や抵抗に遭遇した場合、オペレーターはフォース フィードバックの変化を感じます。この即時フィードバックにより、迅速に対応し、潜在的な事故を防ぐことができます。
人間のオペレーターがマニピュレーター アームと一緒に作業する環境では、フォース フィードバックは衝突の防止にも役立ちます。アームは人間の存在を検出し、それに応じて力を調整するようにプログラムできます。人間が近づきすぎた場合、オペレータは腕の動きの変化を感じ取り、接触を避けるために適切な行動を取ることができます。


生産性の向上
生産性に関して言えば、フォース フィードバックは大きな影響を与える可能性があります。加えられる力に関するリアルタイムのフィードバックを提供することで、オペレーターはより効率的に作業できます。タスクをより速く、より少ないエラーで完了できるため、スループットの向上につながります。
さらに、フォース フィードバックにより、新しいオペレーターの学習曲線を短縮できます。視覚的な手がかりだけに頼るのではなく、触覚を利用してマニピュレーター アームがどのように機能するかをより深く理解することができます。この直感的な形式のフィードバックにより、オペレーターはすぐに理解して効果的に作業を開始することが容易になります。
たとえば、倉庫や物流の現場では、自立型ジブクレーンフォースフィードバックを使用すると、重いパレットを持ち上げて移動できます。オペレータはパレットの重量を感じ、それに応じて持ち上げ力を調整できます。これにより、オペレータは試行錯誤に時間を無駄にすることなく、パレットを持ち上げて移動するための最適な力をすぐに見つけることができるため、作業がより安全になるだけでなく、より迅速になります。
さまざまなタスクへの適応性
マニピュレーター アームは、繊細な取り扱いから重量物を持ち上げる作業まで、幅広い作業を実行することが求められることがよくあります。フォース フィードバックにより、これらのアームはさまざまなタスクにより効果的に適応できます。
壊れやすい物の取り扱いや外科手術の実行など、優しいタッチが必要な作業では、非常に敏感なフィードバックを提供するようにフォース フィードバック システムを調整できます。これにより、オペレータは最小限の力で正確な動きを行うことができます。
一方、大型機械を持ち上げたり、重い建設資材を移動したりするような重労働の場合は、より大きな力に対処できるようにフォース フィードバックを調整できます。オペレータは物体の重さと抵抗を感じることができるため、適切な量の力を加えて安全かつ効率的に作業を完了できます。
あ壁掛けジブクレーンこの点でフォース フィードバックから大きな利益を得ることができます。ワークショップで小型部品を持ち上げるのに使用する場合でも、製造工場の大型機器を持ち上げる場合でも、フォース フィードバック システムは、各タスクの特定の要件に合わせてカスタマイズできます。
ユーザーエクスペリエンスの向上
最後になりますが、フォース フィードバックにより、マニピュレーター アームを操作するユーザー エクスペリエンスが大幅に向上します。これにより、オペレーターと機械間の対話がより自然かつ直感的になります。単に画面を見てボタンを使用してアームを制御するのではなく、オペレータはアームの端で起こっているアクションを感じることができます。
この没入型のエクスペリエンスにより、オペレータの仕事がより魅力的になり、疲労が軽減されます。また、目の前のタスクに対する所有権とコントロールの感覚も高まります。オペレーターが仕事を楽しみ、使用している機器とのつながりをより感じると、モチベーションと生産性が高まる可能性が高くなります。
結論
結論として、フォース フィードバックはマニピュレーター アームに不可欠な機能です。精度と制御が向上し、安全性が向上し、生産性が向上し、さまざまなタスクへの適応が可能になり、より良いユーザー エクスペリエンスが提供されます。マニピュレーター アームのサプライヤーとして、当社はお客様のニーズを満たすためにこの技術を製品に組み込むことの重要性を理解しています。
マニピュレーター アームの市場に興味があり、フォース フィードバックの利点に興味がある場合は、ぜひご相談ください。探しているかどうか自立型ジブクレーン、空気圧マニピュレータ アーム、または壁掛けジブクレーン、お客様の特定の要件に適したソリューションを見つけるお手伝いをいたします。弊社のマニピュレーター アームがお客様の業務をどのように改善できるかについて、お気軽にお問い合わせください。
参考文献
- 「ロボット工学における触覚フィードバック: レビュー」、Journal of Robotics and Automation。
- 「産業用マニピュレーターのための力フィードバック システム」、先進製造技術に関する国際会議。
- 「マニピュレーターアームによるオペレーターのパフォーマンス向上における力フィードバックの役割」、IEEE ロボット工学トランザクション。