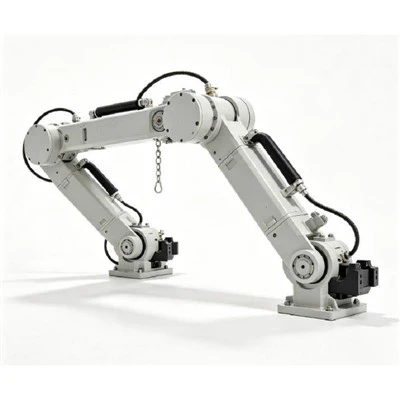
マテリアルハンドリングは、製造や物流から農業や医療に至るまで、さまざまな産業にとって重要な側面です。現実世界の多くのシナリオでは、移動する必要があるオブジェクトは、理想的な製造モデルでよく示されるような、整然とした形状の均一なアイテムではありません。その代わりに、複雑な幾何学形状、さまざまな表面テクスチャー、および予測不可能な寸法を持つ不規則な形状になることがあります。マテリアルハンドリングロボットの大手サプライヤーとして、当社はこのような不規則な形状の物体の取り扱いに関連する課題と解決策を深く掘り下げてきました。
不規則なオブジェクトの処理における従来の課題
従来のロボット システムは通常、固定された一連の操作とツールを使用して設計されており、標準的な形状のオブジェクトを含む反復的なタスクに対して非常に効率的です。ただし、不規則な形状のアイテムに直面した場合、これらのシステムはしばしば困難を伴います。たとえば、オーダーメイドの家具を製造する製造施設では、部品に独特の曲線、角度、突起がある場合があります。従来のピックアンドプレイスロボットでは、損傷を引き起こすことなくこれらの部品を正確に掴むことができない可能性があります。
不規則なオブジェクトにおける標準化の欠如は、すべてに適合する単一のアプローチがないことを意味します。これらのオブジェクトの表面特性も大きく異なる可能性があります。滑らかなものもあれば、表面がざらざらしていたり、粘着性のあるものもあります。このため、摩擦や吸引に依存して保持する従来のグリッパーを使用することが困難になります。
先進のセンシング技術
不規則な物体を扱うための重要なソリューションの 1 つは、高度なセンシング技術の統合です。当社のロボットには高解像度の 3D ビジョンセンサーが装備されています。これらのセンサーは、オブジェクトの詳細な 3D モデルをリアルタイムで作成できます。たとえば、リサイクル プラントでは、3D ビジョン システムを使用して、形状が非常に不規則である可能性があるさまざまな種類の廃棄物の形状、サイズ、方向を迅速に分析できます。
3D ビジョンに加えて、触覚センサーも重要です。触覚センサーは、グリップ中に加えられる力に関するフィードバックを提供します。不定形な物体をハンドリングする場合、ロボットは物体の形状や表面の質感に応じて把持力を調整できます。たとえば、物体に壊れやすい部分がある場合、触覚センサーが圧力を検出し、破損を防ぐために力を減らすようロボットに信号を送信できます。
適応型グリップ機構
当社のマテリアルハンドリングロボットのもう 1 つの重要な特徴は、適応型グリップ機構の使用です。当社は、掴もうとしている物体に基づいて形状や構成を調整できるさまざまなグリッパーを開発しました。私たちの4軸ピックアンドプレイスロボットこのような適応性が必要なアプリケーションでよく使用されます。
当社が提供する適応型グリッパーの 1 つのタイプは、ソフト グリッパーです。ソフトグリッパーは、不規則なオブジェクトの形状に追従できる柔軟な素材で作られています。複雑な形状を包み込み、損傷を与えることなく確実なグリップを提供します。たとえば、食品業界では、果物や野菜などの物体が不規則な形状になる可能性があるため、ソフト グリッパーは優しく取り扱うのに最適です。
もう 1 つのタイプはモジュラー グリッパーです。モジュール式グリッパーは、再構成可能な複数の個別のグリップ要素で構成されています。これにより、これらの要素の配置を変更することで、グリッパーがさまざまなオブジェクトの形状に適応できるようになります。たとえば、電子機器製造工場では、さまざまなサイズや形状の回路基板を処理できるようにモジュール式グリッパーを調整できます。
機械学習と AI の統合
機械学習と人工知能は、ロボットが不規則な物体をより効率的に処理できるようにする上で重要な役割を果たします。機械学習アルゴリズムを使用することで、ロボットは以前の経験から学習できます。たとえば、ロボットが以前に特定の種類の不規則な物体に遭遇したことがある場合、学習した知識を使用して、今後は同様の物体をより効率的に処理できます。
AI アルゴリズムは経路計画にも使用できます。不規則な物体を移動させる場合、ロボットは環境内の他の物体や障害物との衝突を避ける経路を計画する必要があります。私たちの6軸協働ロボットAI を利用してインテリジェントな経路計画を行い、オブジェクトのスムーズで安全な移動を保証します。
さまざまな業界での応用
当社のマテリアルハンドリングロボットがさまざまな業界で不規則な物体を扱うためにどのように使用されているかを見てみましょう。
自動車産業では、エンジン部品やボディパネルなどの部品が複雑な形状になることがあります。当社のロボットは、これらの部品を生産ラインから正確にピックアップし、組立エリアに移動して、正しい位置に配置することができます。高度なセンシングおよびグリップ技術により、部品が損傷することなく取り扱われることが保証され、組み立てプロセスの全体的な品質が向上します。
電子商取引と物流の分野では、パッケージにはあらゆる形やサイズがあります。当社のロボットは、倉庫内でこれらの不規則な形状の荷物を分類、積み重ね、移動することができます。これにより、倉庫業務の効率が向上するだけでなく、重量物の持ち上げに伴う人身傷害のリスクも軽減されます。
美術・文化遺産保存分野では、ミニ産業用ロボットアーム繊細で不規則な形状の加工品を扱うために使用できます。ロボット アームのソフト グリッパーと正確な制御機能により、穏やかな取り扱いが可能となり、保存および修復プロセス中の損傷のリスクを最小限に抑えます。
今後の展開
テクノロジーが進化し続ける中、当社はマテリアルハンドリングロボットの新機能を常に研究開発しています。将来のロボットは、密度や硬度などの物体の内部特性を感知する機能など、さらに高度な感知機能を備えている可能性があります。これにより、ロボットはオブジェクトの取り扱い方法について、より多くの情報に基づいた決定を下せるようになります。
また、仮想現実と拡張現実テクノロジーのさらなる統合も構想しています。これにより、特に手の届きにくい環境や危険な環境で複雑で不規則な物体を扱う場合に、オペレーターがより正確にロボットを遠隔制御できる可能性があります。
調達に関するお問い合わせ先
業界内で不規則な形状の物体を取り扱うための信頼できるソリューションをお探しの場合、当社のマテリアルハンドリングロボットがその答えです。をはじめ、幅広い製品を取り揃えております。4軸ピックアンドプレイスロボット、ミニ産業用ロボットアーム、 そして6軸協働ロボット、特定のニーズに合わせてカスタマイズできます。調達についての話し合いを開始し、当社のロボットがどのようにお客様の業務を強化できるかについて知りたい場合は、お問い合わせください。


参考文献
- ビッキ、A.、クマール、V. (2000)。ロボットによる把握と接触: レビュー。国際ロボット研究ジャーナル、19(1)、3 - 26。
- シシリー、B.、チャティブ、O. (編集)。 (2016年)。ロボット工学のスペインガー。スプリンガー。
- ラス D.、モンタナ州トーリー (2015)。ソフトロボットの設計・製作・制御。自然、521(7553)、467 - 475。